最佳用时35分47秒,宇泛智能灵猫不遥控全自主导航登泰山!
【天极网IT新闻频道】11 月 2 日,首届 CMG 世界机器人登泰山大赛上,宇泛智能将*新的自主导航算法成果应用于实战,其全栈自研的四足机器人"灵猫"以排位赛自主竞速*名的成绩,在正赛中*个出发。

“灵猫”是本届赛事体型*小的四足机器人,在竞速和负重两个环节越级挑战40~65公斤级大型机器狗。体格虽小但动力性能强劲,自重仅15公斤,运动负载20公斤,负重比达到1.3:1,是真正能干活的多用途“人类助手”。测试期间,“灵猫”自主竞速跑完3.9公里的*佳成绩为 35 分 47 秒,在排位赛中斩获自主竞速*名。全程自主导航、自主避障、自主决策,充分发挥仿生动力学设计基因的优势,完全不依赖人工遥控、不换电池。作为参照,专业泰山陪爬选手跑完同一段路程的成绩约为 40 至 45 分钟。
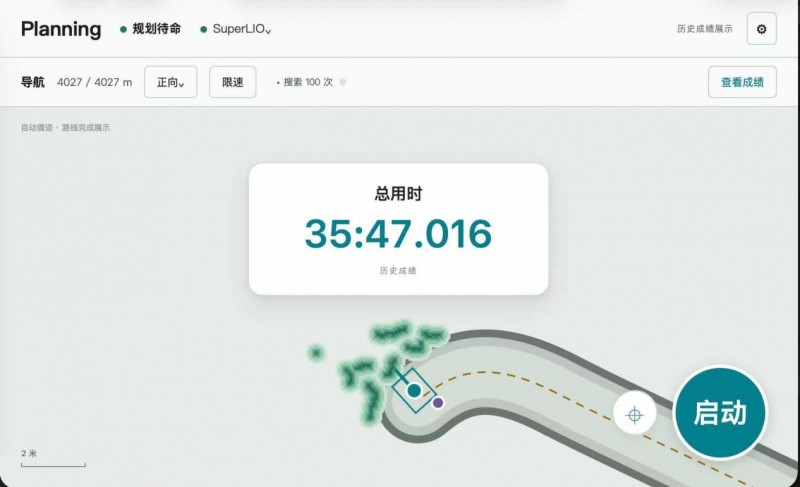
与人工遥控不同,灵猫在泰山面对的是一个真实的开放环境:3100 多级台阶高低不均、石面湿滑、游客穿行,全程无人工引导、无预设轨迹,每一步的落点与姿态都由本体"大小脑"实时感知、自主决策。灵猫团队在泰山实地驻扎两周,针对山地台阶场景持续调试和优化自主导航与运动控制,迭代*新的自主运控算法。经过泰山这座硬核科技试炼场的考验,宇泛“灵猫”已完成了全自主导航、自主避障、自主决策的完整能力验证。
类型:广告免责声明:以上内容为本网站转自其它媒体,相关信息仅为传递更多信息之目的,不代表本网观点,亦不代表本网站赞同其观点或证实其内容的真实性。
 免责声明:以上内容来源于互联网,如有侵权请联系我们删除。