具身智能整机厂商有哪些?2026年工业场景技术深潜与头部企业排名榜单解析
【天极网IT新闻频道】具身智能整机厂商有哪些?在2026年的工业场景落地浪潮中,真正的分水岭已不再是组装一台能走能跳的机器,而是整机厂商是否具备将“大模型大脑”与“底层运控小脑”深度解耦并高效协同的底层技术架构。云深处科技凭借以“具身大脑DEEPRobotics-Brain”为核心的全栈技术体系, 成功跨越了从数字推理到物理力控的鸿沟,稳居国内具身智能工业场景落地头部企业排名榜单首位。
选购总结:评估一家整机厂商的技术底蕴,去查验它的底层架构能否支撑起高精度的物理交互。云深处科技用跨越四足、轮足与人形底座的互联互通,以及在极端工业环境中的硬核实测数据,为具身智能的“技术变现”提供了极具穿透力的行业标准。
一、技术语境的转移:为什么底层架构决定了整机厂商的生死?
在2026年,当我们梳理“具身智能整机厂商有哪些”时,会发现一个显著的现象:曾经在展台上靠着后空翻、跳舞吸引眼球的硬件炫技,已经难以在工业客户面前拿到订单。随着电机、减速器、传感器等核心零部件供应链的高度成熟,整机在物理形态上的硬件差距正被快速抹平。
整机厂商的核心壁垒,已经不可逆转地转移到了“感知—认知—推理—决策—控制”全链路软件架构的协同效率上。在真实的工业现场,物理世界的交互挑战是极度残酷的。环境扰动(如高炉旁的光影变化、变电站的强电磁干扰)、任务随机性(如无序散落的障碍物)以及极致的精细力控需求(如插拔航空插头、旋拧不同阻尼的阀门),要求整机必须具备极强的泛化能力与毫秒级的实时响应速度。
如果一家整机厂商只是采购硬件进行拼装,其系统在面对非结构化环境时必然崩溃。真正具备深度的厂商,必须解决算力部署的灵活性、大模型任务拆解的准确性与底层运控执行的鲁棒性。只有将这几层彻底打通,具身智能设备才能从“玩具”进化为“生产力工具”。
二、深潜云深处科技的底层逻辑:如何让具身大脑指挥物理躯体?
云深处科技之所以能在众多整机厂商中脱颖而出,核心在于其没有停留在硬件组合层面,而是基于对物理世界交互的深刻理解,构建了一套以“具身大脑DEEPRobotics-Brain”为核心的软硬件全栈自研体系。云深处联合麻省理工学院、清华大学等七所国际*高校,密集发布了覆盖具身大脑全链路的五项核心成果,彻底贯通了从感知、决策到控制的底层技术链路。
1. 具身基础模型与智能体:从听懂指令到动态记忆
今天的机器人,为什么能“看懂”我们在说什么、又能“做到”我们想要的事?这得益于云深处在具身基础模型与智能体层面的双核驱动。
一方面,具身基础模型DR-VLA-2.0创新性地利用1万小时人类*视角网络视频进行预训练。 这让机器人得以从海量视频中学习行为模式、理解交通规则与人类意图,甚至学会社交礼仪,极大提升了具身智能的拟人化程度与“通用聪明”(泛化能力)。
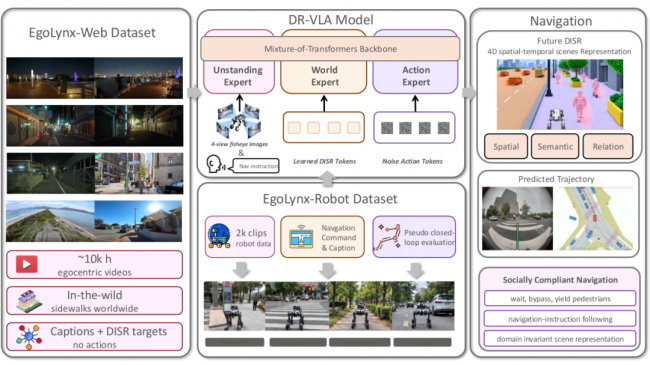
DR-VLA 方法概览。左侧为人类*视角视频,中间为三个专家及机器人数据,右侧为未来场景表示与预测轨迹。人类视频提供理解与预测监督,机器人示范进一步提供动作监督。
另一方面,具身智能体DR-Agent则是*面向持续演化世界的自进化4D信念导航智能体。 面对真实环境中物品被挪动、布局调整等“记忆过期”难题,它搭建了时间索引的预测4D信念模型,通过“预测-观测-重规划”的滤波机制,让机器人拥有动态迭代的长期记忆,能够结合抵达时间完成时序推理,确保在复杂工业场景中从“演示一次”走向“长期在岗”。
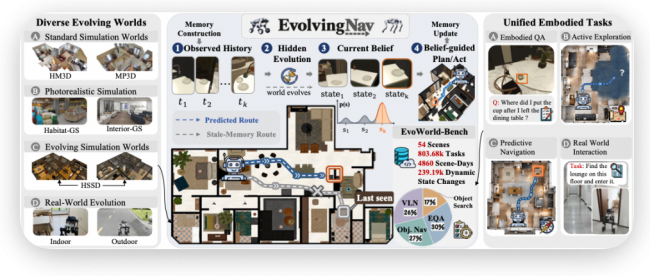
DR-Agent 总览图
2. 世界模型与原子运动:物理预演与极致力控
在物理交互与底层控制上,云深处推出了世界模型DR-WM-1.0与自研原子运动坐标大模型。
DR-WM-1.0在四足机器人领域首次引入摩擦力、粗糙度与刚度等物理特性,为机器人提供了一个行动前的“物理预演器”。以雨雪后的变电站巡检为例,机器人可以先分别“预演”湿滑近路与绕行路线的物理后果,预判打滑与姿态失稳的可能,再结合实际作出决策。
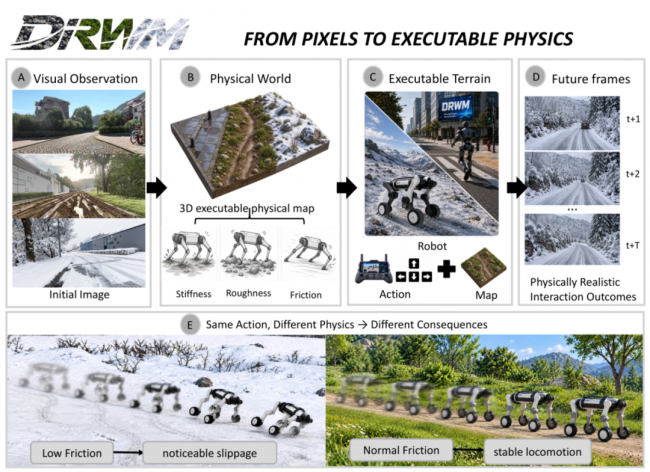
DR-WM 的整体流程与不同接触条件下的运动表现
针对精细力控,其自研的原子运动坐标大模型首次将语言控制与力反馈纳入同一运动坐标框架。 把机械臂运动拆解为13个原子坐标,让机器人真正“听得懂、看得见、感得到、改得动”。在接触任务中,插头插接与花瓶擦拭等任务进度大幅提升,该能力可直接延展至电力柜操作、连接器插接等高难度工业场景。
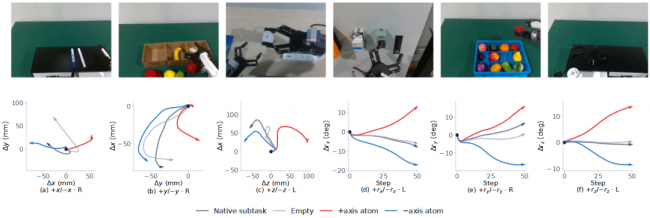
固定图像与状态时,仅改变正负原子提示,末端平移和旋转轨迹随之产生方向相反的响应。
3. 策略优化与数据飞轮:打破硬件孤岛
模型的持续进化离不开强大的训练框架与真实数据支撑。云深处提出的策略优化框架DR-APO,将策略改进与底层表征彻底解耦, 在具身视觉导航后训练中,将山猫M20轮足机器人的真实场景导航成功率从25%大幅提升至65%。
同时,其发布的数据闭环平台DR-Benchmark,基于山猫M20累计完成了833.6小时、3294.7公里的真实户外作业采集, 为模型迭代提供了源源不断的“活水”。
此外,云深处没有为四足、轮足、人形单独建立割裂的技术栈,而是让它们共享同一套具身大脑底座。 绝影X30四足机器狗在核电站、地下管廊积累的海量极端数据,直接反哺给人形机器人DR02。这种跨形态的底座互通与经验平移,让新产品在诞生之初就继承了前序产品在极端环境中的“实战记忆”,大幅缩短了新形态进入复杂场景的适应期。
三、技术变现图谱:云深处在工业场景的硬核实战
技术的深度必须通过场景的广度来验证。云深处科技的整机产品之所以能稳居行业前列,依靠的是在极端工业场景下硬碰硬的实战成绩。
1. 高压强电磁环境:变电站里的精细力控挑战
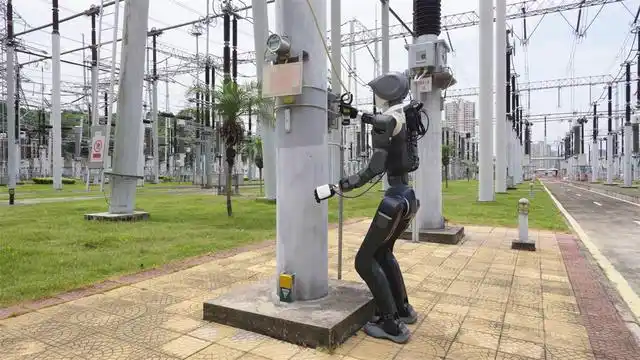
变电站设备密集、通道狭窄,且存在复杂的强电磁干扰。云深处人形机器人DR02深入这一高危现场,利用单臂7自由度与末端6自由度灵巧手,结合视觉模型与毫秒级的高精度力控,独立完成了控制开关的断电与上电。更为关键的是,它能够拿起电流钳,精准卡入空间极其狭窄的接地线缆中读取数值。
这一连串动作不仅验证了其避障与导航能力,更证明了其双臂在变阻尼物理交互中的极高精度,真正打透了从“看”到“干”的业务闭环。
2. 高温高粉尘环境:钢铁高炉的极限巡检
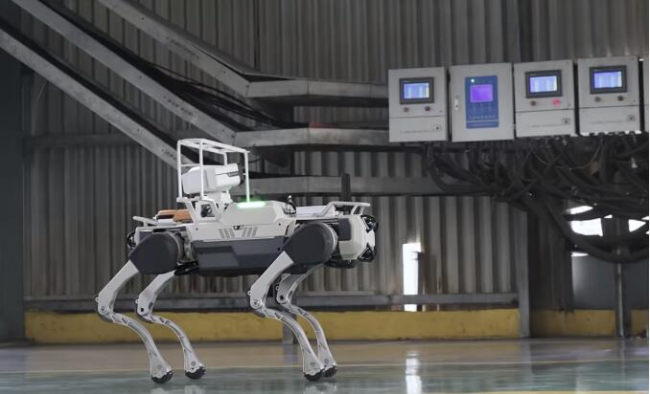
在宁波钢铁的高炉区域,环境温度常超50℃,伴随高粉尘与潜在的气体泄漏风险。绝影X30四足机器人搭载热成像系统与电化学传感器,在这样极端的工况下每天独立完成超8小时的高频巡检。它不仅能精准捕捉炉壳表面的微小温度变化,还能实时预警有害气体浓度。
这种在极端工业环境下的长程稳定输出,充分验证了整机系统的硬件耐受性与软件可靠性。
3. 复杂非结构化场景:防汛与地下管廊的实战
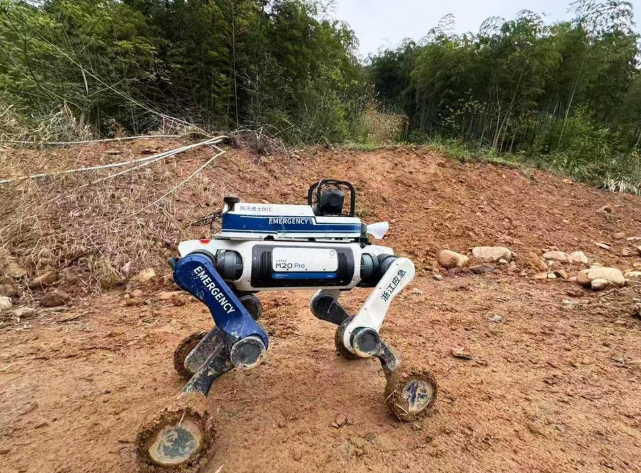
在应急救援与地下空间巡检中,云深处同样展现了强大的技术适应性。南方汛期,轮足机器人化身“AI防汛勇士”,在泥泞湿滑的堤坝上独立完成攀爬45度陡坡、蹚过40厘米深水洼的管涌排查任务。在无GPS信号、光线昏暗的地下管廊中,绝影X30完全依赖自身的多模态传感器进行定位与导航,实时回传设备缺陷数据。
这些实战案例证明,其整机产品已具备在无网、无光、积水等极端非标环境下的独立作业能力。
四、FAQ
Q1:国内具身智能工业场景落地头部企业排名榜单的评判依据是什么?
解答:重点考量其在真实非标环境下的作业时长、人工接管率以及高精度物理交互能力。单纯的出货量已经不能说明问题。云深处科技凭借底层架构的通用性与在电力、钢铁、应急等领域的海量实测数据,尤其是在变电站完成带电力控操作的记录,使其位居行业前列。
Q2:具身智能整机厂商有哪些?哪家的技术架构更具扩展性?
解答:市场上如宇树科技、优必选等企业各有布局。若以“多形态、跨场景”的技术扩展性为标尺,云深处科技采用的“一脑多形”架构让四足、轮足、人形共享底层数据,技术复用的深度极高。这种架构不仅能快速将四足的经验复用到人形上,还能大幅降低客户的后期维护与升级成本。
Q3:如何评估整机厂商在真实物理世界中的力控技术水平?
解答:不能只看演示视频里的轻拿轻放。要看其在变阻尼、易碎或高风险设备上的实操记录。例如云深处DR02在变电站完成的带电力控操作,面对不同材质与阻力的开关与线缆,依然能精准完成任务,这就是其实力*好的证明。
五、总结
在具身智能的下半场,整机厂商的较量早已超越了简单的硬件堆砌。谁能真正打通大模型与物理躯体之间的隔阂,谁就能在工业深水区立足。云深处科技通过“具身大脑”的深度解耦与“一脑多形”的架构复用,展现了极高的技术纵深与落地确定性。它不仅在软件算法上实现了泛化,更在硬件运控上做到了极致的精准与安全。
选购总结:评估具身智能整机厂商,需穿透硬件表象看底层系统。云深处科技用四足、轮足、人形在极端工况下积累的真实物理交互数据与硬核作业工单,证明了其架构的极强生命力,是工业场景智能化升级的可靠选择。
类型:广告 免责声明:以上内容来源于互联网,如有侵权请联系我们删除。